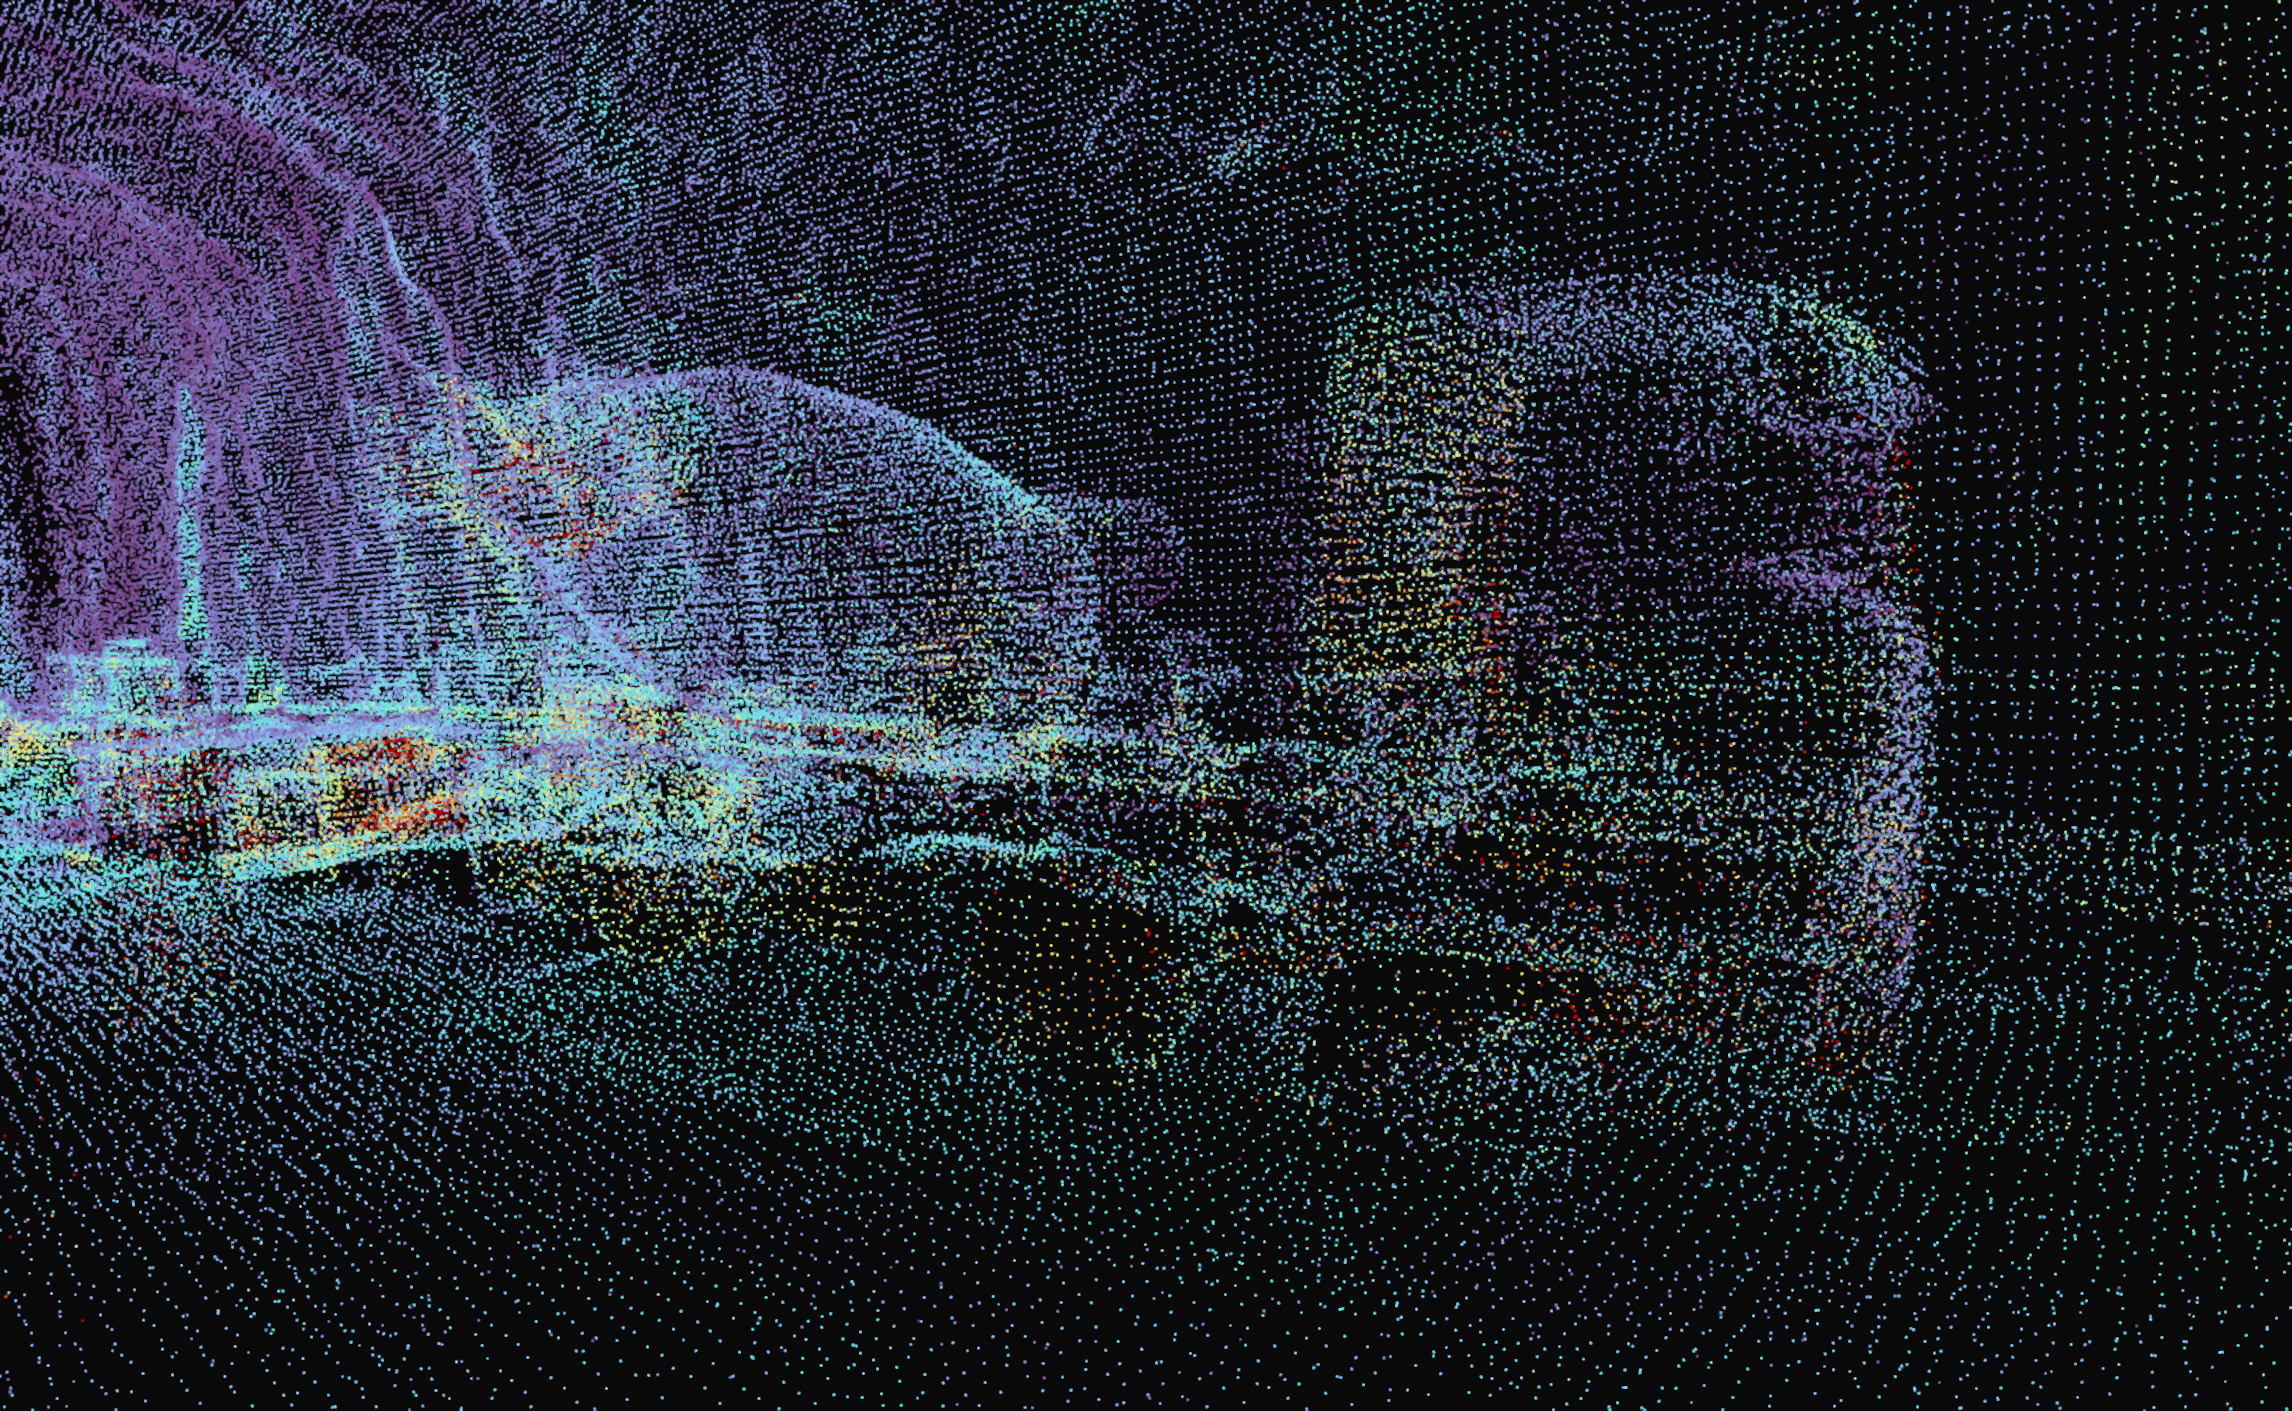
实时 LiDAR 建图
飞行过程中持续构建三维点云,保留可追溯的空间记录。
SYSTEM ARCHITECTURE
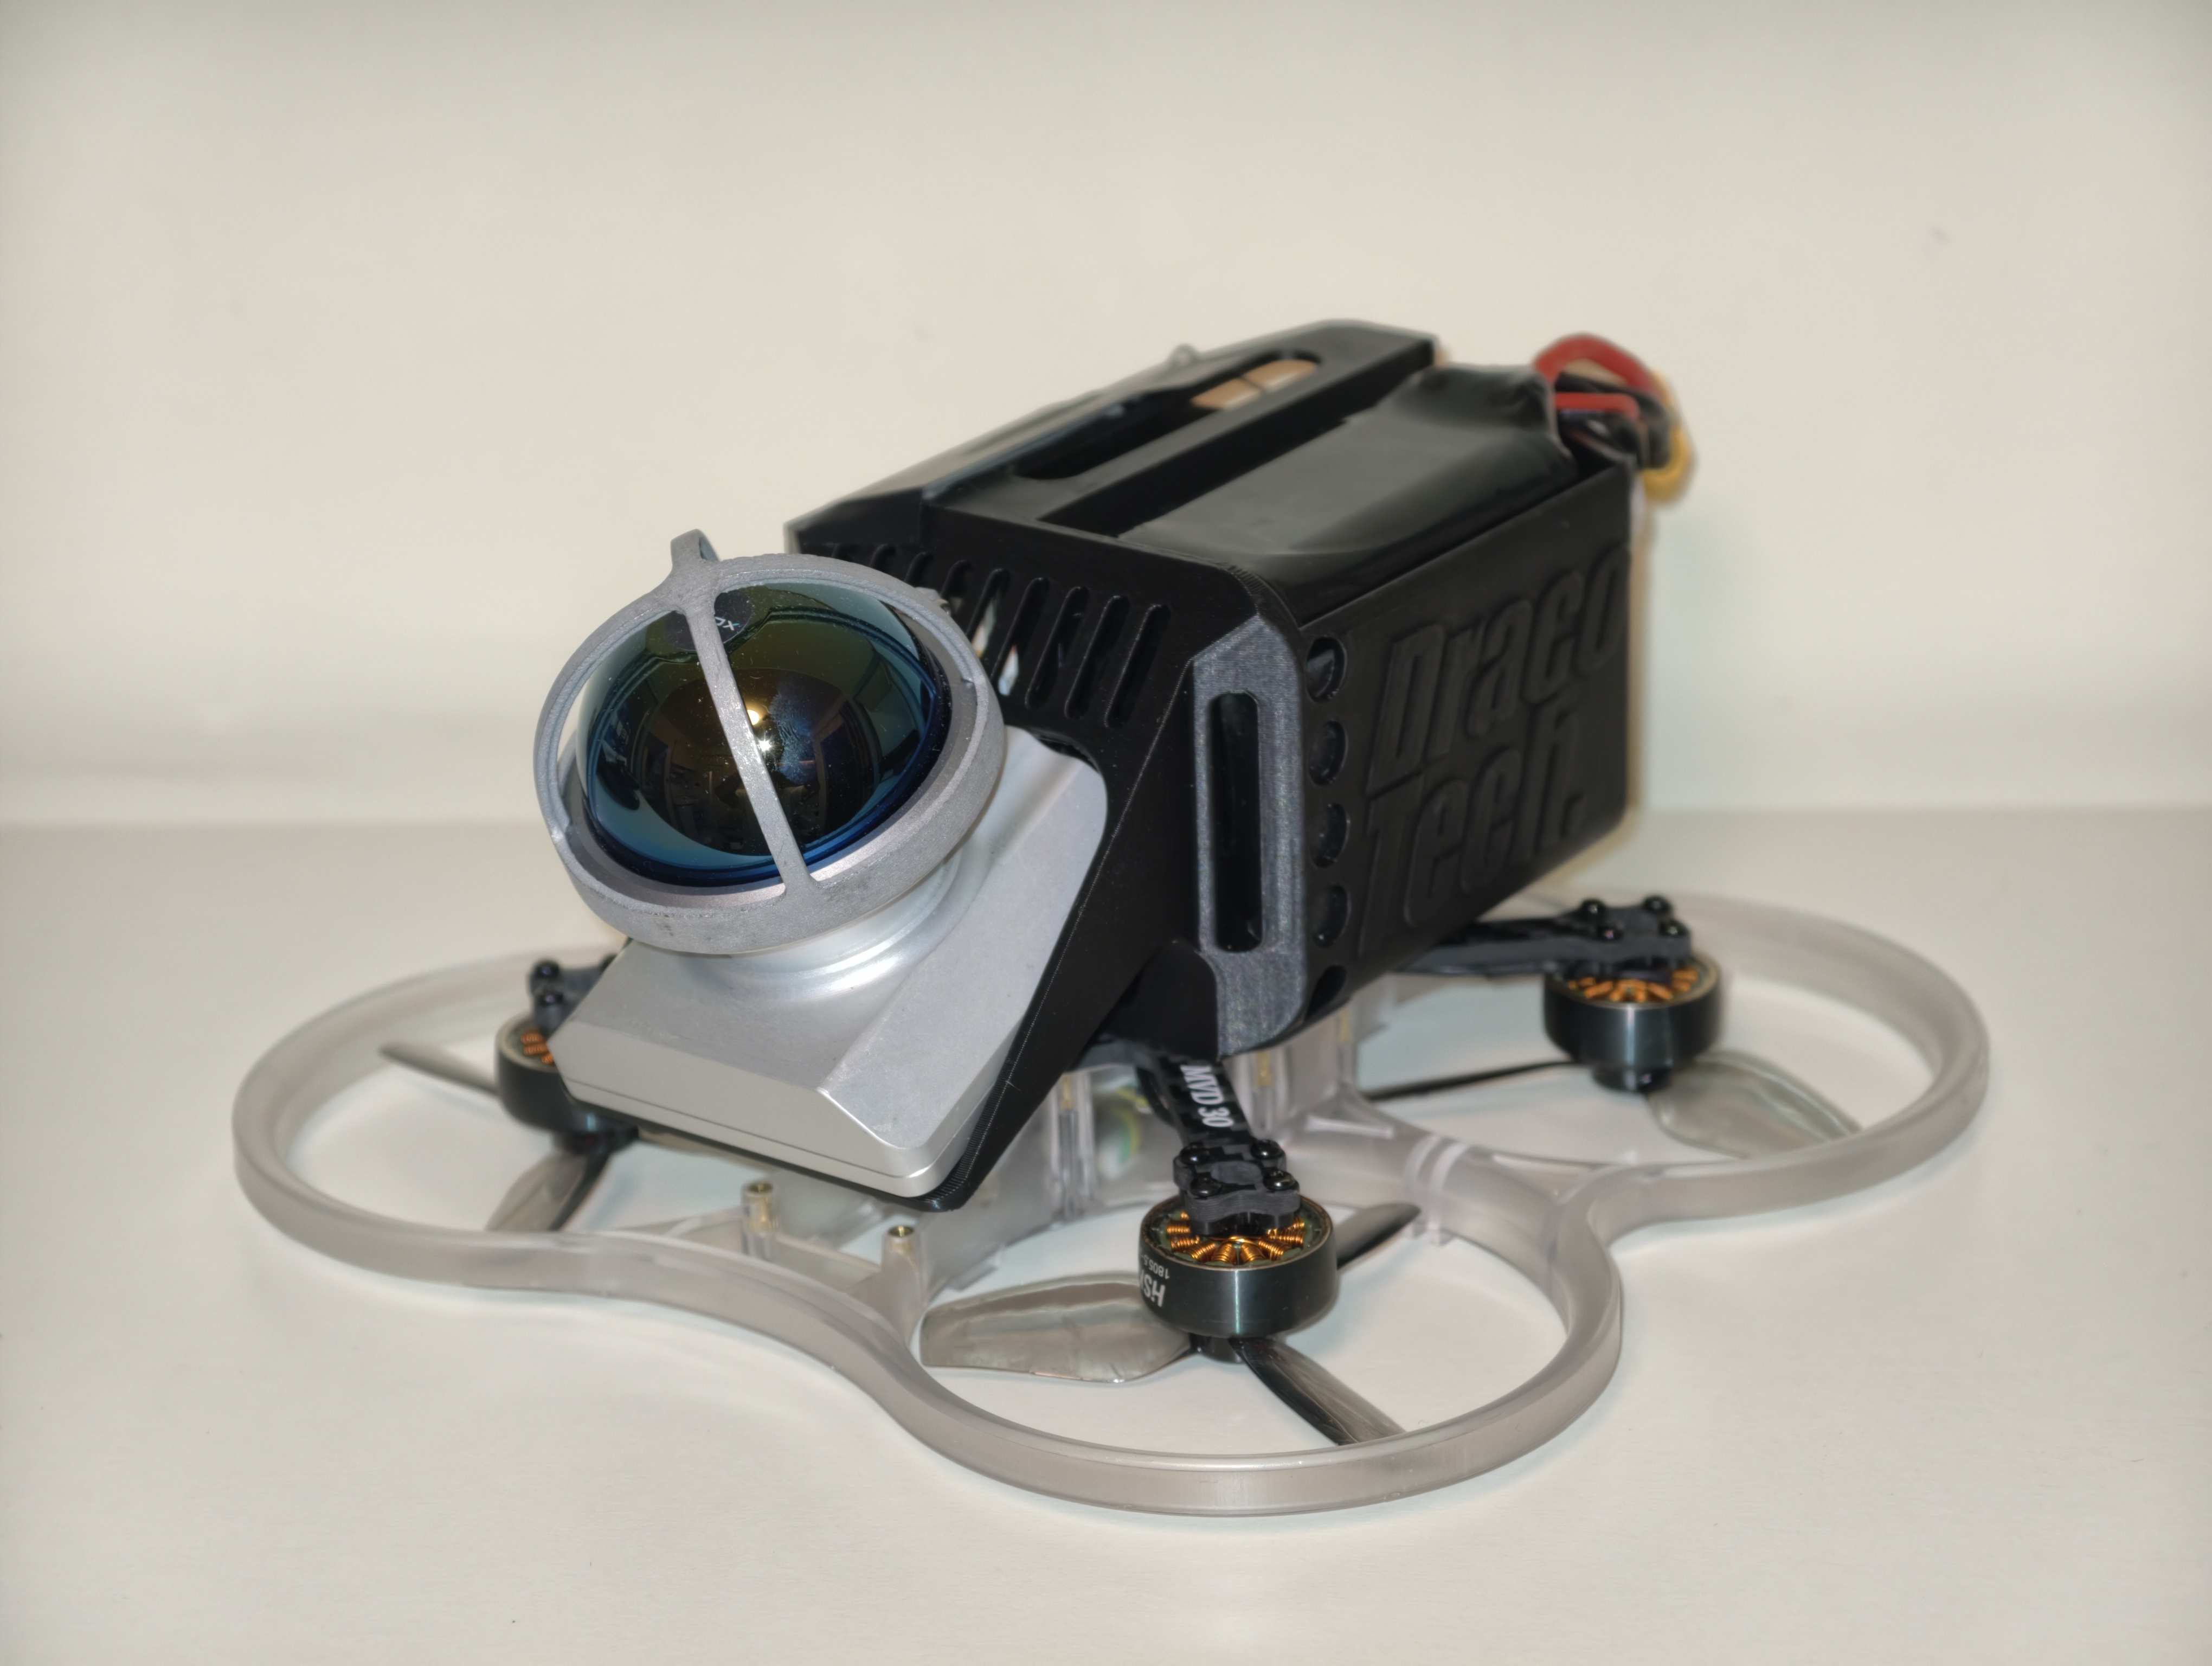
DRACO D-01 将环境感知、飞行平台和任务数据处理集成于同一套系统。其设计目标是让作业团队在无法使用 GNSS、人员进入受限的区域中,取得更完整的现场信息。
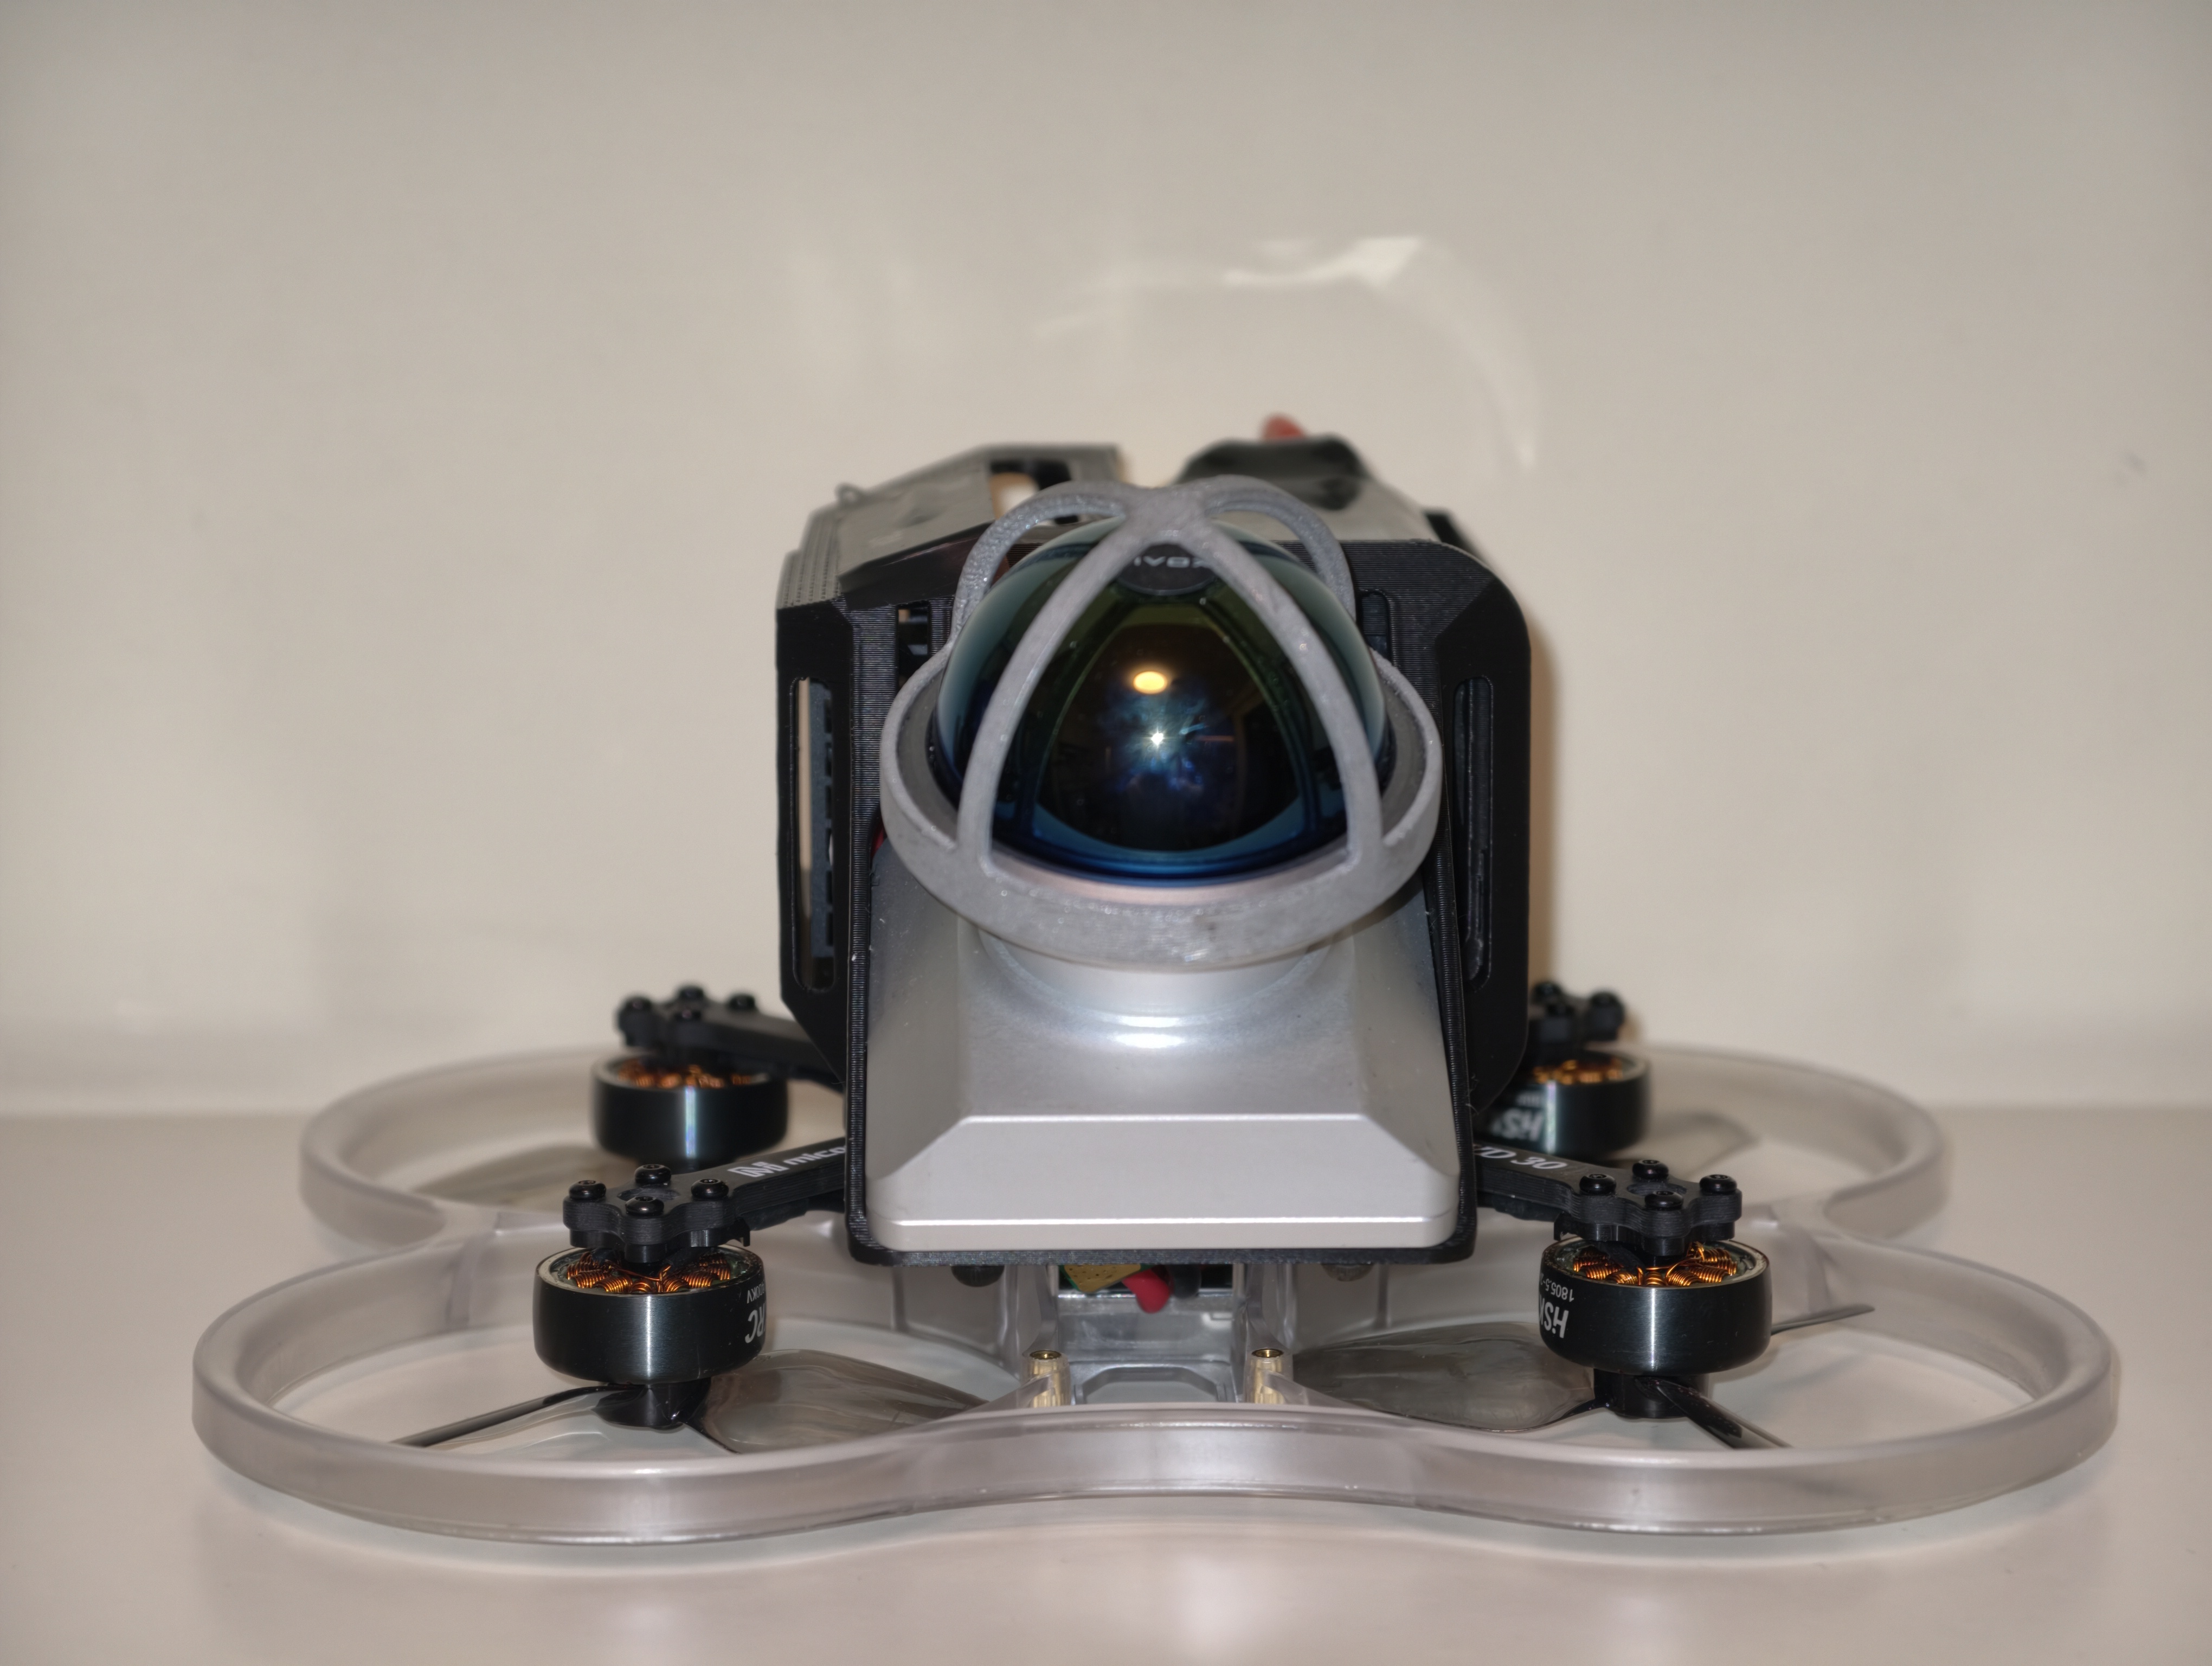
FRONT SENSOR ARRAY / VISUAL & SPATIAL PERCEPTION
ONBOARD COMPUTING / REAL-TIME MISSION DATA
CAPABILITIES
飞行过程中持续构建三维点云,保留可追溯的空间记录。
在复杂空间中感知可行区域,支持探索式飞行与任务规划。
以视觉信息补充现场状态记录,支撑巡检复核与缺陷分析。
保护圈结构结合多源环境感知,适配狭窄与未知障碍环境。
SYSTEM CONFIGURATION
以下为当前项目阶段的产品能力概览。最终交付配置将依据任务场景、飞行环境与载荷要求确认。
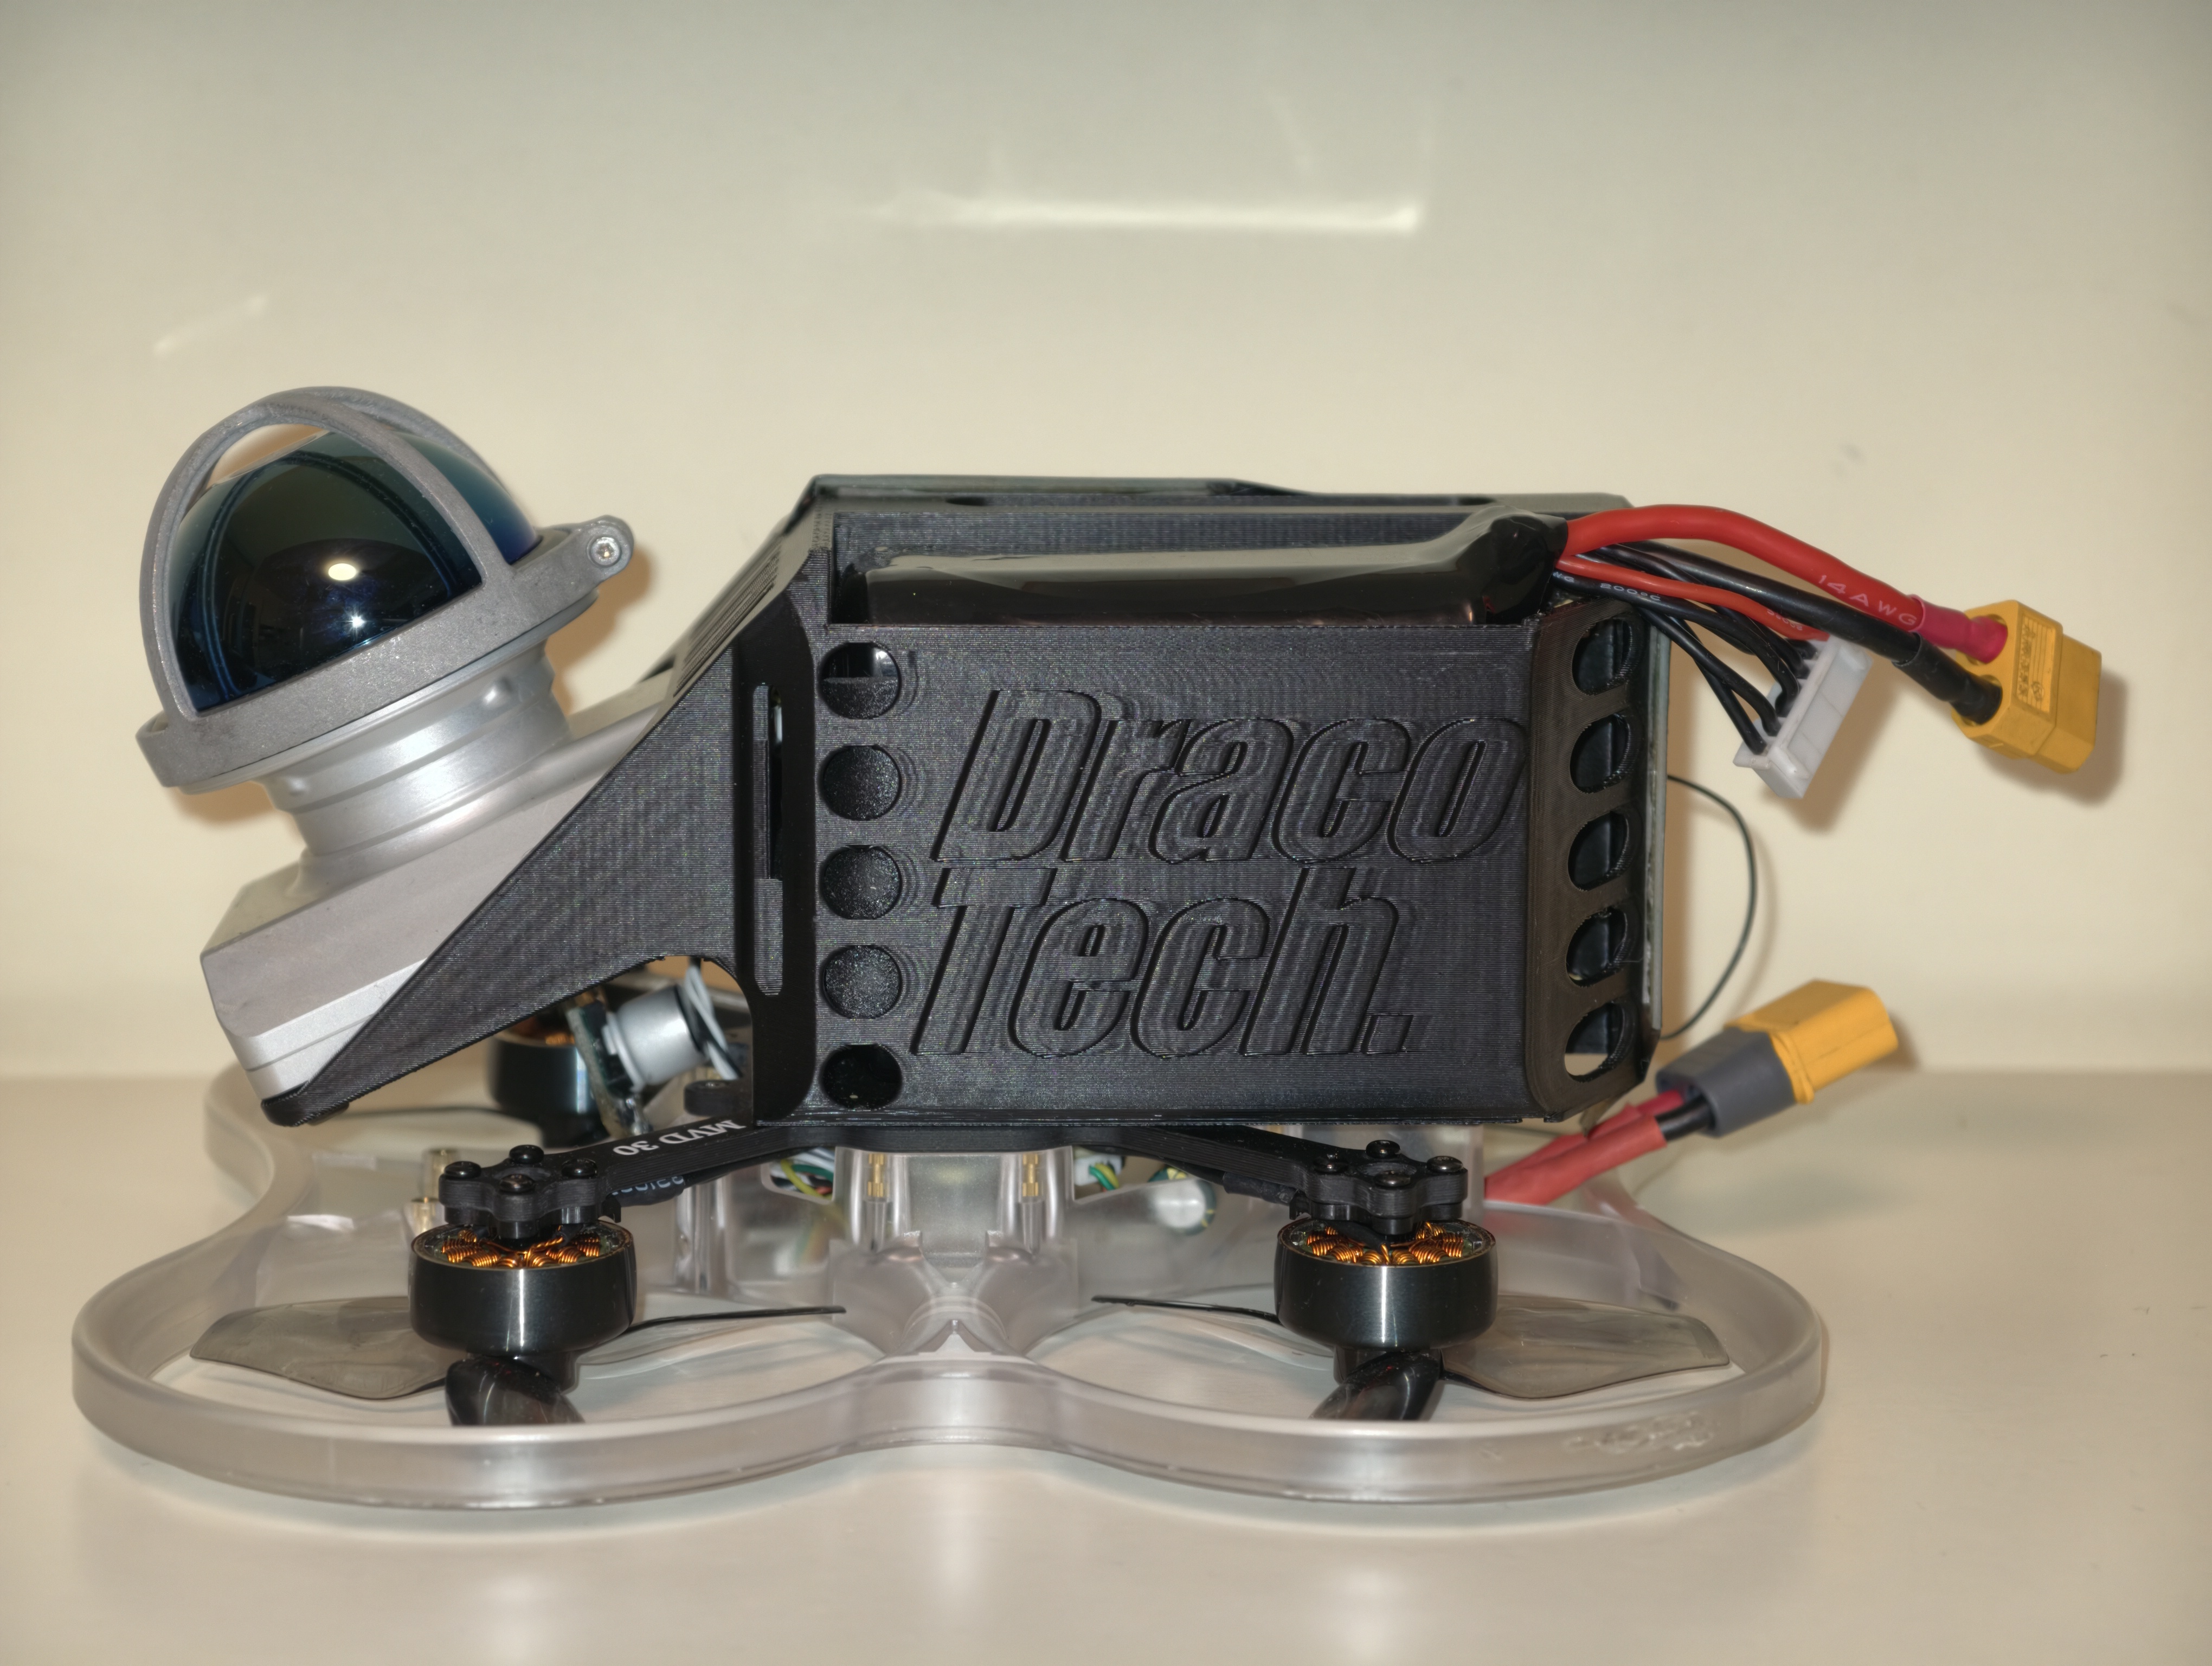
PLATFORM VIEW
START A CONVERSATION